Wika


Helical Tooth Transmission Gearbox Planetary Reducer AHL Series para sa Servo Motor
Planetary Reducer
Ang mga planetary reducer ay malawakang ginagamit sa maraming industriya para sa kanilang paggana...
Tingnan ang Mga DetalyeKapag ang wrist joint ng isang collaborative na robot ay nag-drift ng 0.08 mm sa ilalim ng 1.5 kg na load, ang bagsak na bahagi ay bihirang ang servo motor. Ito ay ang reducer. Sa robotic joint application, tinutukoy ng harmonic drive vs planetary gearbox na desisyon ang positional accuracy, torque density, compliance, at mas mahal kaysa sa alinmang subassembly. Ang totoong tanong ay hindi kung aling teknolohiya ang mas mahusay sa abstract, ngunit kung alin ang tumutugma sa profile ng paggalaw ng magkasanib na bahagi.
Inihahambing ng gabay na ito ang parehong teknolohiya gamit ang mga nasusukat na parameter: backlash, torsional stiffness, torque density, bilis ng kakayahan, at buhay ng serbisyo. Nagtatapos ito sa isang praktikal na balangkas ng pagpili na maaaring ilapat ng isang inhinyero ng disenyo bago maglagay ng isang order.
Para sa mga robotic joint, ang isang harmonic drive ay naghahatid ng mas mababang backlash at mas mataas na torque density, habang ang planetary gearbox ay nagbibigay ng mas mataas na higpit at mas mahusay na gastos sa bawat newton-meter.
Ang backlash ay ang libreng angular na paggalaw ng output kapag hawak ang input. Sa isang robot joint, lumilitaw ito bilang isang dead zone sa control response at bilang error sa posisyon kapag nag-reverse ang direksyon. Ang isang harmonic drive ay nagpapa-deform ng isang flexspline na may wave generator, na lumilikha ng dalawang meshing zone na halos walang puwang. Ang isang tipikal na harmonic drive ay umabot sa backlash na 1 arcmin o mas mataas, at maraming mga modelo ang nakakamit ng 0.5 arcmin. Ang isang karaniwang planetary gearbox ay may panloob na clearance sa pagitan ng sun gear at planeta gears, kaya ang backlash ay karaniwang nasa pagitan ng 3 at 15 arcmin; Ang precision planetary unit ay umabot sa 1 hanggang 3 arcmin sa mas mataas na presyo.
Ang densidad ng torque, ibig sabihin ay na-rate ang torque sa bawat yunit ng panlabas na diameter, ay ang pangalawang nagpapasya na numero. Ang flexspline ng isang harmonic drive ay bumabalot sa isang malaking-diameter na pabilog na spline, kaya ang parehong laki ng pakete ay naghahatid ng halos dalawa hanggang tatlong beses ang torque ng isang maihahambing na planetary gearbox. Para sa isang robot joint, nangangahulugan ito ng mas maliit at mas magaan na pulso na may parehong kapasidad ng payload. Ang isang planetary gearbox ay nangangailangan ng mas maraming radial space para sa mga planeta gear nito, na ginagawa itong mas mabigat para sa parehong output torque.
| Parameter | Harmonic drive | Planetary gearbox |
| Backlash | 1 arcmin o mas mabuti | 3-15 arcmin |
| Densidad ng metalikang kuwintas | 2-3x baseline | Baseline |
| Bilis ng input | 3,000-4,000 rpm | 5,000-10,000 rpm |
| Kahusayan | 70-85% | 90-97% |
| Shock load | Mababa | Mataas |
Kapag ang kinakailangan ay precision holding, ang harmonic reducer deep dive guide sumasaklaw sa mga implikasyon ng kontrol ng near-zero backlash nang mas detalyado.
 BSHF Series Flexible Gear Reducer na may Hollow Shaft Ang harmonic reducer na ito ay nag-aalok ng near-zero backlash at mataas na rigidity, na ginagawa itong perpekto para sa precision holding applications. Ang compact hollow-shaft na disenyo nito ay nababagay sa space-constrained robot joints, at ang mababang torsional stiffness ay nakakaapekto sa controller tuning. Tingnan ang Produkto →
Ang isang harmonic drive ay may mas mababang torsional stiffness kaysa sa isang planetary gearbox, ngunit ito rin ay halos walang backlash, at ang trade na iyon ay nagbabago kung paano tumugon ang controller.
Ang torsional stiffness ay ang paglaban sa angular deflection sa ilalim ng load. Ang isang planetary gearbox, na may ilang planeta gears sa rolling contact, ay matigas; ang isang maliit na yunit ay maaaring magpakita ng 5 hanggang 10 Nm bawat arcmin. Ang isang harmonic drive ay mas malambot, dahil ang flexspline ay idinisenyo upang yumuko. Ang mas mababang higpit, na sinamahan ng zero-backlash gap, ay ginagawang mas predictable ang loop ng posisyon ngunit pinabababa ang dalas ng torsional resonance.
Ang isang harmonic drive ay nakikipagkalakalan ng higpit para sa zero backlash. Para sa precision holding sa mababang bilis, ito ay halos palaging ang mas mahusay na kalakalan.
Kung ang robot ay nagsasagawa ng point-to-point na pagpoposisyon sa mababang bilis na may maliit na kargamento, panalo ang harmonic drive. Kung ang joint ay dapat tanggihan ang mga panlabas na pwersa o hawakan ang mataas na acceleration, ang stiffer planetary gearbox ay mas madaling patatagin, dahil ang control loop ay maaaring gumana sa mas mataas na bandwidth nang walang kapana-panabik na mga structural mode.
Ang planetary gearbox ay ang tamang pagpipilian para sa mga robotic joint na nangangailangan ng bilis ng pag-input na higit sa 4,000 rpm, dapat makaligtas sa mga shock load, o dapat manatili sa loob ng isang mahigpit na badyet.
Ang mga planetary gearbox ay karaniwan sa robotics dahil mahusay ang mga ito, na may 90 hanggang 97% bawat yugto, matatag, at abot-kaya. Tumatakbo ang mga ito sa bilis ng input na 5,000 hanggang 10,000 rpm, habang ang isang harmonic drive ay karaniwang limitado sa 3,000 hanggang 4,000 rpm dahil ang flexspline ay mas mabilis na nakakapagod sa mataas na bilis. Ang planeta gears ay nagbabahagi ng pagkarga sa maraming contact point, kaya ang mga puwersa ng epekto ay ipinamamahagi. Ang manipis na flexspline ng harmonic drive ay maaaring permanenteng mag-deform sa ilalim ng labis na peak torque o isang banggaan. Ang gastos ay isang ikatlong salik: ang isang planetary gearbox na may parehong laki ng frame ay karaniwang nagkakahalaga ng 30 hanggang 50 porsiyentong mas mababa kaysa sa isang harmonic drive. Para sa isang robot na may anim o pitong joints, ang pagkakaiba na ito ay makabuluhan.
Sa pagsasagawa, maraming mga tagagawa ng robot ang naglalagay ng isang harmonic drive sa mga joint ng pulso at isang planetary gearbox sa balikat at elbow axes.
 AHL Series Helical Planetary Reducer para sa Servo Motors Ang helical planetary gearbox na ito ay nagbibigay ng maayos, mababang ingay na operasyon at mataas na torque capacity. Ang integral bearings at maintenance-free grease nito ay nagpapababa ng downtime, ginagawa itong isang cost-effective na pagpipilian para sa shoulder at elbow axes sa mga robot na pang-industriya. Tingnan ang Produkto →
Piliin ang reducer sa pamamagitan ng pagsisimula sa kinakailangan sa katumpakan ng posisyon, pagkatapos ay suriin ang tuluy-tuloy na torque at bilis, at sa wakas ay paghahambing ng gastos at buhay ng serbisyo.
Ang pagtatrabaho sa mga tunay na kinakailangan ng joint sa pagkakasunud-sunod ay pinipigilan ang pinakakaraniwang pagkakamali, na ang pag-order ng reducer na sobrang laki para sa torque ngunit maliit ang laki para sa katumpakan.
| Pinagsamang pag-andar | Inirerekomendang reducer | Key spec para i-verify |
| Pag-ikot ng pulso | Harmonic drive | Backlash 1 arcmin o mas mahusay |
| axis ng balikat | Planetary gearbox | Na-rate na metalikang kuwintas sa max na bilis |
| Gripper axis | Planetary gearbox | Bilis ng input above 5,000 rpm |
| Flange ng tool | Harmonic drive | Zero-backlash na output |
Mag-order ng sample ng parehong mga teknolohiya sa parehong laki ng frame at sukatin ang closed-loop na error sa posisyon sa isang naka-load na test stand. Ang data ay magpapasya nang mas mabilis kaysa sa isang datasheet ng supplier.
Gumagawa ang BEITTO ng mga planetary, flexible gear, at multi-output reducer, kaya ang isang robotic joint ay maaaring tukuyin mula sa stocked na mga pamilya ng produkto sa halip na i-lock sa isang teknolohiya.
Ang Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) ay gumagawa ng mga high-precision na planetary reducer sa 18 series, flexible gear reducer sa BSHF, BCSF at BCSG series, at isang TD series para sa one-input multiple-output transmission. Ang kumpanya ay nagpapatakbo ng isang 12,000 square-meter na pabrika na may higit sa 90 empleyado at higit sa 20 taon ng karanasan sa industriya ng gearbox. Ang production floor ng BEITTO ay sumusunod sa Japanese precision manufacturing method at mahigpit na kontrol sa kalidad, na mahalaga kapag ang isang joint ay dapat magkaroon ng rated torque sa mahabang buhay ng serbisyo.
Para sa robot joint flexibility at load capacity, ang TDCR series ay nagbibigay ng compact multi-output configuration. Ang Ang serye ng TDCR ay idinisenyo upang mapabuti ang kakayahang umangkop ng magkasanib na robot at kapasidad ng pag-load habang pinapanatili ang mababang backlash.
 TD-CR Series Hollow-Shaft Spiral Bevel Reducer Sa pamamagitan ng isang hollow-shaft na output at mababang backlash, ang bevel gear reducer na ito ay nagpapahusay ng robot joint flexibility at load capacity. Ang disenyo nito na walang maintenance at flexible mounting ay nagpapasimple sa pagsasama, na nag-aalok ng pandagdag sa mga harmonic drive para sa mga multi-axis system. Tingnan ang Produkto →
Ang pagpili sa isang supplier na gumagawa ng parehong uri ay maiiwasan ang part-number churn ng paghahalo ng dalawang brand sa parehong robot.
Key takeaway: gumamit ng harmonic drive para sa katumpakan at planetary gearbox para sa bilis at gastos.
Ang isang harmonic drive ay may mas mababang backlash, karaniwang 1 arcmin o mas mahusay. Ang isang precision planetary gearbox ay umabot sa 1 hanggang 3 arcmin, ngunit ang karaniwang planetary unit ay karaniwang nasa pagitan ng 3 at 15 arcmin.
Maaari ito, ngunit ang joint ay magkakaroon ng mas mataas na backlash at mas mababang torque density para sa parehong laki ng frame. Ang planetary gearbox ay tatakbo din nang mas mabilis at mas mahusay na mahawakan ang mga shock load, na maaaring maging isang kalamangan sa isang pulso na may gripper axes.
Ang pinakamalaking panganib ay ang pagpili batay sa na-rate na torque lamang. Maraming mga inhinyero ang nakakalimutang suriin ang torsional stiffness, bilis ng pag-input, at ang aktwal na repeatability ng joint. Ang isang reducer na masyadong malambot ay maaaring magdulot ng oscillation, at ang isa na masyadong mabagal para sa maximum na bilis ng motor ay magpapaikli sa buhay ng serbisyo nito.
Magsimula sa tuluy-tuloy na torque sa joint, i-multiply sa peak factor na 2 hanggang 3 para sa acceleration, pagkatapos ay kumpirmahin ang kinakailangang bilis ng pag-input. Kung ang joint ay nangangailangan ng precision holding, i-verify din ang backlash at higpit laban sa position control loop.

Ang mga planetary reducer ay malawakang ginagamit sa maraming industriya para sa kanilang paggana...
Tingnan ang Mga Detalye
Sa mga katangian nitong mataas ang katumpakan, matagumpay na nakontrol ng planetary reducer ang b...
Tingnan ang Mga Detalye
Ang planetary reducer ay gumagamit ng helical gear na disenyo, na nagbibigay-daan sa maayos at ta...
Tingnan ang Mga Detalye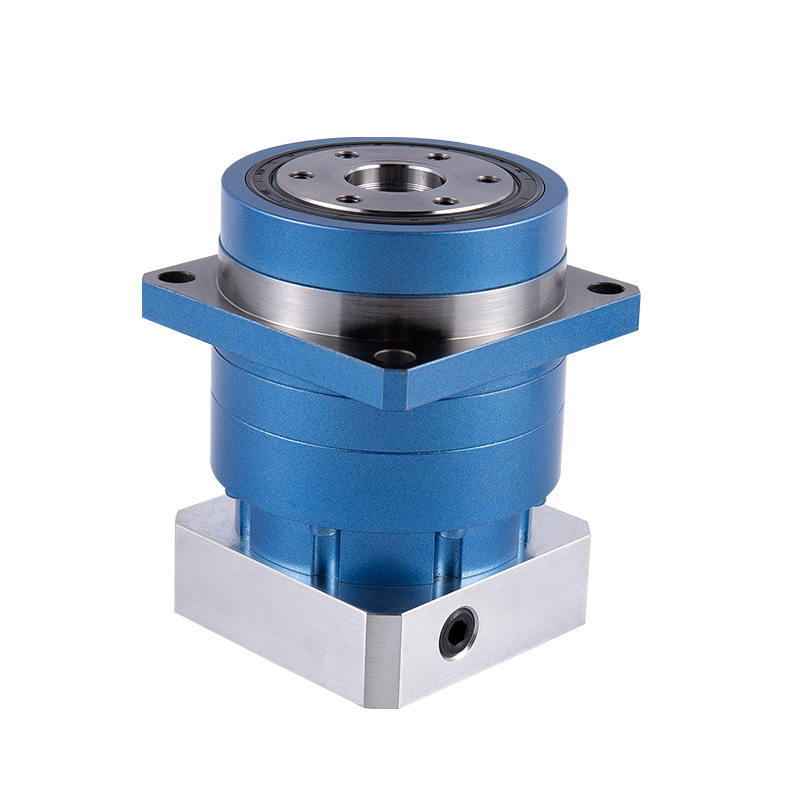
Mga tampok ng planetary reducer 1. Tahimik: Gumamit ng helical gears upang makamit ang ma...
Tingnan ang Mga Detalye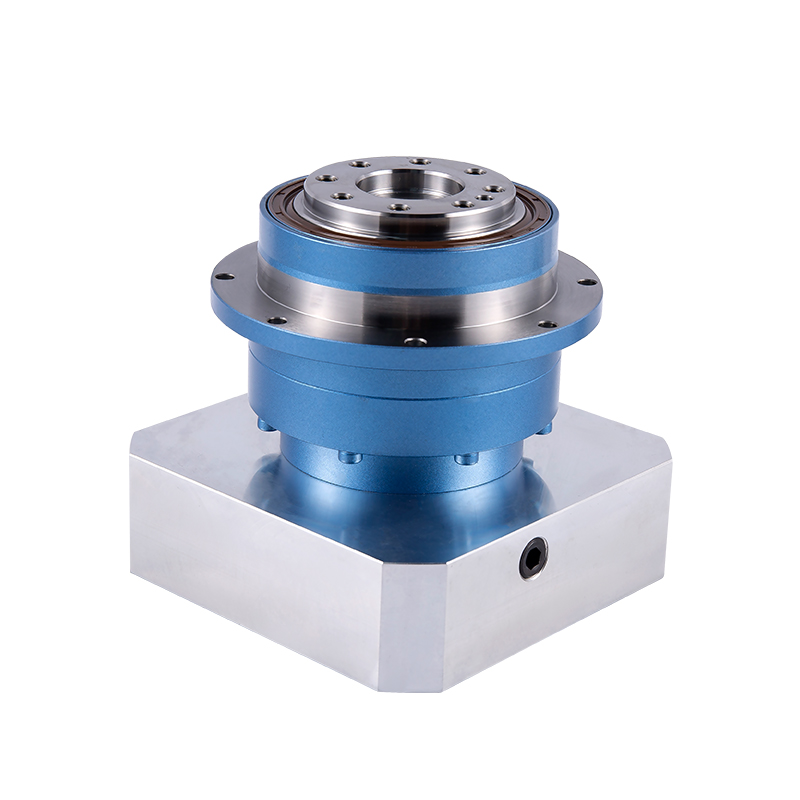
Ang planetary reducer ng serye ng NHT ay gumagamit ng isang advanced na helical gear na disenyo, ...
Tingnan ang Mga Detalye
1. Ang NBR series na planetary reducer ay gumagamit ng spiral bevel gear na disenyo, na may mataa...
Tingnan ang Mga Detalye
Makabagong istraktura ng helical gear Ang mekanismo ng pagbabawas ay nagpapakilala ng isa...
Tingnan ang Mga Detalye
● Iba't ibang mga opsyon sa output shaft ● Mataas na metalikang kuwintas ● Mataas na k...
Tingnan ang Mga Detalye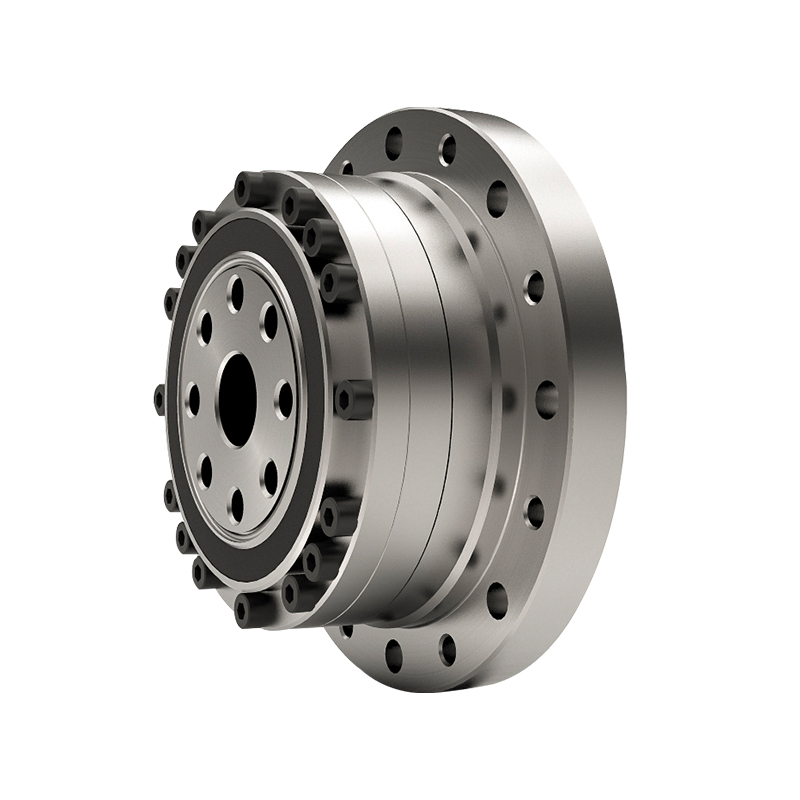
Ang serye ng BCSG Flexible gear reducer ay idinisenyo upang maging magaan at simple, na hindi lam...
Tingnan ang Mga Detalye
BSHF series Ang Flexible gear reducer ay gumagamit ng malaking diameter na hollow shaft na diseny...
Tingnan ang Mga Detalye