Wika


Helical Tooth Transmission Gearbox Planetary Reducer ABR series
Planetary Reducer
Ang planetary reducer ay gumagamit ng helical gear na disenyo, na nagbibigay-daan sa maayos at ta...
Tingnan ang Mga DetalyeAng isang compact na SCARA robot arm na gumaganap ng 24/7 pick-and-place sa 0.4 s cycle time, na may 2 kg na payload at 3,000 oras ng tuluy-tuloy na operasyon, ay ginagawang kritikal sa negosyo ang reducer-at-joint na desisyon. Sa axis ng balikat, kung saan ang pinagsamang masa ng braso at kargamento ay lumikha ng pinakamataas na sandali, ang harmonic drive kumpara sa planetary gearbox Ang pagpipilian ay tumutukoy sa pag-uulit, mga agwat ng pagpapanatili, at kabuuang gastos sa bawat axis.
Ang isang SCARA joint ay may makitid na operating envelope ngunit isang mahigpit na tolerance na badyet. Bago ihambing ang mga harmonic at planetary na disenyo, tukuyin ang tatlong hindi mapag-usapan na mga kinakailangan: pag-uulit ng pagpoposisyon, paninigas ng sandali, at pinakamataas na sandali ng torque.
Para sa elbow at wrist axes, ang harmonic drive ay nagbibigay ng pinakamababang makakamit na backlash sa isang single-stage na unit. Ang flexible outer spline, o flexspline, ay nagde-deform para mapanatili ang contact sa circular spline, na nagbibigay ng near-zero backlash na walang preload system.
 BSHF Series Flexible Gear Reducer para sa Low Backlash Joints Dinisenyo na may malaking hollow shaft at compact na katawan, ang reducer na ito ay nag-aalok ng mataas na torque at rigidity habang pinapaliit ang bigat, ginagawa itong perpekto para sa magaan na robot arm at precision joints. Tingnan ang Produkto →
Ang mga Harmonic drive ay din ang pinakamagaan na paraan upang makamit ang mataas na pagbawas sa isang maliit na sobre. Ang isang yugto ay nagbibigay ng 50:1 hanggang 160:1, na nag-aalis ng pangalawang sinturon o yugto ng gear. Para sa isang 2 kg na payload na SCARA, ang elbow axis ay nakakakita ng kaunting shock load, kaya ang limitasyon sa pagkapagod ng flexspline ay hindi isang limiting factor sa nominal na tungkulin.
0.1 arcmin o mas mababa
50:1 hanggang 160:1
0.9 kg
Kung saan ang isang harmonic drive struggles ay ang balikat axis sa isang 10 kg o mas malaking SCARA. Ang one-piece flexspline at bearing assembly ay may mas mababang shock tolerance kaysa sa isang hardened planetary gear set. Ang mga load spike mula sa collision detection o high-speed end-of-arm tooling ay maaaring lumampas sa kapasidad ng torque ng flexspline at magdulot ng permanenteng set.
Panalo ang mga planetary gearbox sa shoulder axis ng mas malalaking SCARA robot dahil pinangangasiwaan nila ang mataas na torque at shock load na may split-load na gear arrangement. Maraming planeta gears ang nagbabahagi ng load, kaya ang peak torque ay ipinamamahagi sa maraming mga tooth contact point.
 AHB Planetary Gearbox Reducer na may Mababang Backlash at Mataas na Torque Nagtatampok ng mga hardened at ground helical gear, ang reducer na ito ay nagbibigay ng makinis, tahimik na operasyon at mataas na tigas, na ginagawa itong angkop para sa mga shoulder axes na humahawak ng mabibigat na karga at madalas na pagbaliktad. Tingnan ang Produkto →
Ang mga precision planetary reducer sa klase ng AHB ay karaniwang nag-aalok ng 1 hanggang 3 arcmin backlash sa mga karaniwang precision na bersyon at 0.5 hanggang 1 arcmin na may preloaded na output bearing. Sa pamamagitan ng pagpapatigas at paggiling, ang mga gilid ng ngipin ng gear ay lumalaban sa pag-ukit sa ibabaw kahit na sa ilalim ng madalas na pagbabalik-balik sa simula-stop. Precision planetary reducer para sa robot joints regular na nakikita ang mga ganitong kondisyon.
Ang minimum-bias preload o bearing-washer solution sa mga modernong planetary unit ay maaaring magdulot ng runout na mas mababa sa 0.1 mm. Gayunpaman, ang ibig sabihin ng internal flank clearance ay ang sinusukat na backlash sa output ay halos hindi bababa sa 0.5 arcmin nang walang sopistikadong preno o dual-drive na yugto.
Binubuod ng talahanayan sa ibaba ang mga pinakanauugnay na sukatan para sa pinagsamang pagpili ng SCARA.
| Metric | Harmonic Drive | Planetary Gearbox | Kaugnayan ng SCARA |
| Backlash | 0.1 arcmin o mas mababa | 1 hanggang 3 arcmin | Kritikal para sa katumpakan ng pagpili |
| Single-stage ratio | 50:1 hanggang 160:1 | 3:1 hanggang 10:1 | Tinutukoy ang laki ng motor |
| Torsional higpit | Mataas sa bawat masa | Mas mataas na ganap na halaga | Lumalaban sa panginginig ng braso |
| Shock load | Limitado ng flexspline | Magaling | Mga bantay laban sa mga banggaan |
| Patuloy na metalikang kuwintas sa 50% na bilis | Katamtaman | Mataas | Mga bagay sa balikat |
| Buhay ng serbisyo | 10,000 hanggang 20,000 h | 20,000 hanggang 40,000 h | Tinutukoy ang plano sa pagpapanatili |
Isang mahalagang pagkakaiba sa istruktura: umaasa ang mga harmonic drive sa flexspline deflection upang makabuo ng gear contact, at ang load ay dinadala ng circular spline at flexspline nang sabay-sabay. Gumagamit ang mga planetary gearbox ng tatlo o apat na magkakahawig na planeta upang ipamahagi ang load, kaya ang panandaliang overload ay mas mapagpatawad.
Ang mga Harmonic drive ay naghahatid ng 60 hanggang 75 porsiyentong kahusayan sa isang 50:1 na ratio, habang ang mga planetary gearbox ay karaniwang umaabot sa 90 hanggang 95 porsiyento sa parehong output ratio. Ang pagkakaiba ay lumalabas bilang heat generation sa tuluy-tuloy na tungkulin na mga operasyon ng SCARA. Ang servo motor ay dapat magbigay ng dagdag na kasalukuyang upang madaig ang mas mataas na walang-load na torque ng isang harmonic reducer sa pahinga, na nakakaapekto sa controller gain at maaaring magdulot ng thermal drift sa isang compact arm.
Ang ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., na nagtatayo sa ilalim ng BEITTO brand, ay paulit-ulit na nakasaksi sa failure mode na ito sa field: isang harmonic-driven elbow na nawawala ang katumpakan ng posisyon pagkatapos ng dalawang-shift na araw dahil ang servo winding temperature ay tumaas ng 15 degrees Celsius sa itaas ng nominal. Ang mga planetary reducer, na may mas simpleng pagkawala ng rolling element, ay nananatiling mas malamig sa ilalim ng parehong duty cycle.
Piliin ang uri ng reducer sa pamamagitan ng pagpapatupad ng limang hakbang na proseso ng pagsusuri.
Isang karaniwang tuntunin mula sa field: kung ang shoulder axis torque ay lumampas sa 40 Nm at ang robot ay hindi nagpapatakbo ng isang mahigpit na application sa paglilinis ng silid, ang planetary na opsyon ay ang mas ligtas na pagpipilian sa disenyo. Para sa 5 kg na payload class na SCARA, ang mga harmonic na drive sa siko at pulso ay nag-aalok ng mas magaan, mas simpleng braso na may mas kaunting mga yugto ng gearing.
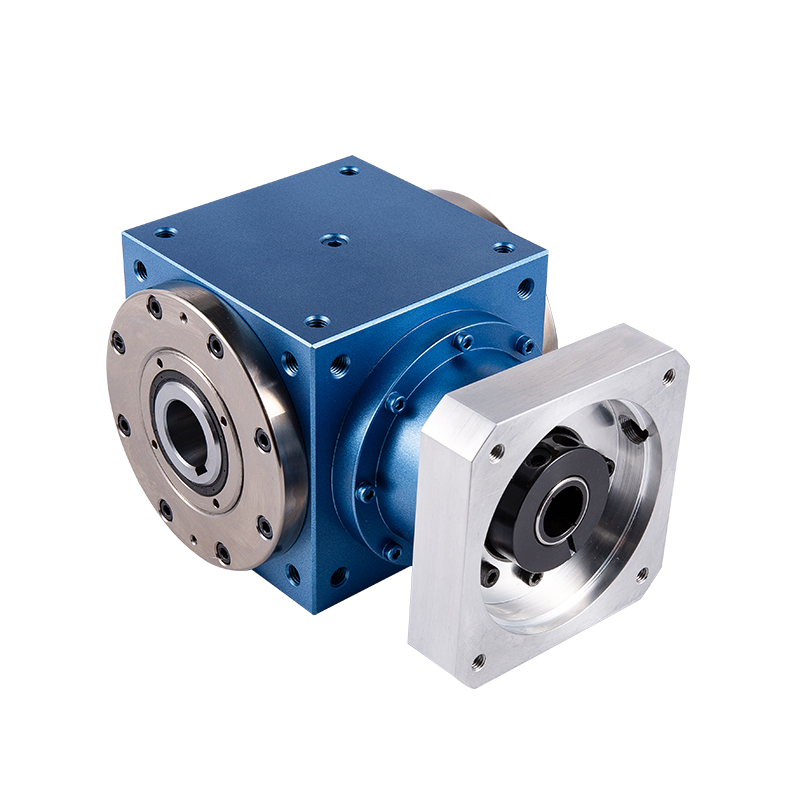 TD-CR Series Spiral Bevel Gear Commutator na may Hollow Shaft Output Nagtatampok ang reducer na ito ng hollow shaft na disenyo para sa flexible routing at nagbibigay ng maayos, mahusay na power transmission na may mababang backlash at mataas na torque, na sumusuporta sa mga multi-axis na configuration sa mga compact system. Tingnan ang Produkto →
Maraming integrator sa China at Europe ang nagtatayo ng mga hybrid na arkitektura ng SCARA: isang planetary reducer sa balikat, dalawang harmonic drive sa siko at pulso. Ang diskarte na ito ay nagpapanatili sa bigat ng braso habang pinapanatili ang torque headroom sa balikat. Ang TDCR series na single-input multiple-output reducer ay maaari ding maghatid ng mga multi-axis modules, na binabawasan ang bilang ng bahagi sa isang compact robot arm.
Sa parehong harmonic at planetary units, ang pagkabigo ay nagmumula sa vibration at overheating na dulot ng oscillating torque ng servo motor. Ang reducer mismo ay bihirang pinagmulan; ang input torque curve at end-of-arm tooling inertia ay nagpapalitaw nito. Sa mga harmonic drive, ang paulit-ulit na shock-load na mga kaganapan ay lumilikha ng mga microcrack sa flexspline at kalaunan ay nagiging bali. Sa mga planetary unit, ang bearing wear mula sa mataas na axial load ay ang mas karaniwang end-of-life mode.
Oo, ang isang harmonic drive sa elbow at wrist axes ay karaniwang ginagamit sa payload class na ito. Ang mababang backlash na 0.1 arcmin o mas mababa ay nagsisilbing mataas na katumpakan sa pagpili at lugar, at ang maliit na masa ay nagpapanatili sa arm dynamics na mapapamahalaan. Ang shoulder axis, kung hinihimok din ng isang harmonic unit, ay dapat manatili sa ibaba ng na-rate na limitasyon ng torque sa ilalim ng banggaan.
Tanging kung ang joint torque ay mas mababa sa na-rate na kapasidad ng harmonic drive at ang robot ay nagbibigay-daan sa mas mababa sa 0.3 arcmin path deviation. Sa itaas ng 10 kg na payload, ang mas mataas na shock tolerance ng planeta ay ang nagpapasya na kadahilanan. Ang retrofit ay mangangailangan din ng servo gain retune dahil nagbabago ang torsional stiffness at reflected inertia.
Gumagamit ito ng planetary reducer sa heavy shoulder axis at harmonic drives sa pulso, na nagbibigay ng mataas na higpit at shock tolerance sa harapan nang hindi sinasakripisyo ang low-backlash precision sa punto ng trabaho. Maraming automated assembly machine ang gumagamit ng hating ito kapag ang payload ay nasa pagitan ng 3 at 10 kg.

Ang planetary reducer ay gumagamit ng helical gear na disenyo, na nagbibigay-daan sa maayos at ta...
Tingnan ang Mga Detalye
Isinasama ng aming mga reducer ang cutting-edge na konsepto ng disenyo ng helical gears. Kung iku...
Tingnan ang Mga Detalye
1. Ang NBR series na planetary reducer ay gumagamit ng spiral bevel gear na disenyo, na may mataa...
Tingnan ang Mga Detalye
Idinisenyo para sa mga application na may mataas na radial load, tulad ng AGV wheel drive, pulley...
Tingnan ang Mga Detalye
1. Helical na disenyo ng gear Ang mekanismo ng pagbabawas ng bilis ay gumagamit ng helical gea...
Tingnan ang Mga Detalye
Makabagong istraktura ng helical gear Ang mekanismo ng pagbabawas ay nagpapakilala ng isa...
Tingnan ang Mga Detalye
Ang NLR series planetary reducer ay gumagamit ng spiral bevel gear na disenyo, na nagbibigay-daan...
Tingnan ang Mga Detalye
● Iba't ibang mga opsyon sa output shaft ● Mataas na metalikang kuwintas ● Mataas na k...
Tingnan ang Mga Detalye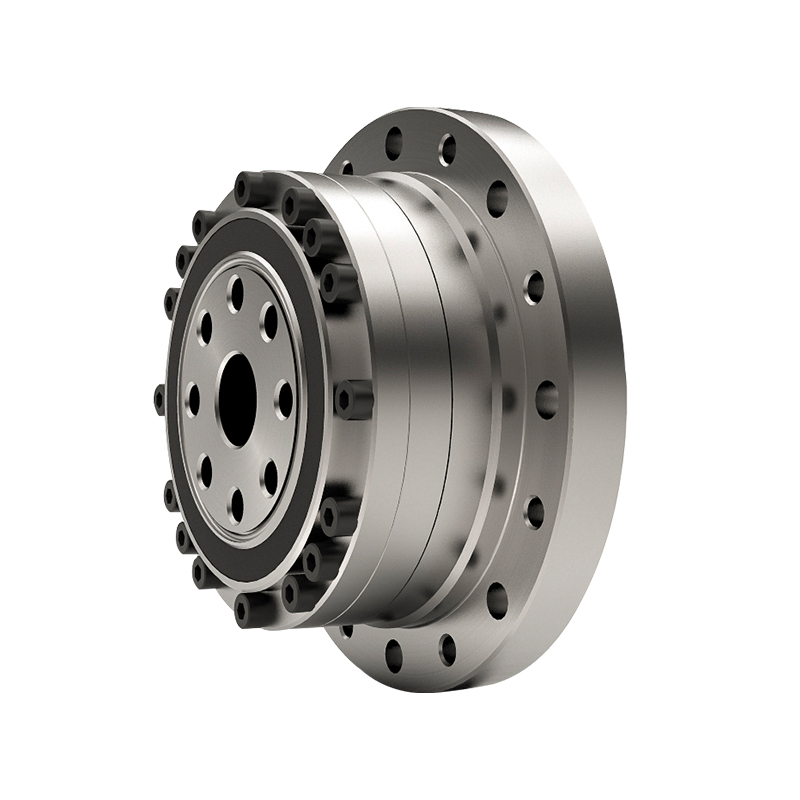
Ang serye ng BCSG Flexible gear reducer ay idinisenyo upang maging magaan at simple, na hindi lam...
Tingnan ang Mga Detalye
BSHF series Ang Flexible gear reducer ay gumagamit ng malaking diameter na hollow shaft na diseny...
Tingnan ang Mga Detalye